La medicina está entrando en una etapa en la que la robótica ya no se limita a ayudar a los profesionales a realizar movimientos más precisos. En California, investigadores y cirujanos están llevando esta tecnología hacia un escenario mucho más ambicioso: utilizar robots capaces de reproducir movimientos humanos y ser controlados de manera remota para participar directamente en procedimientos quirúrgicos.
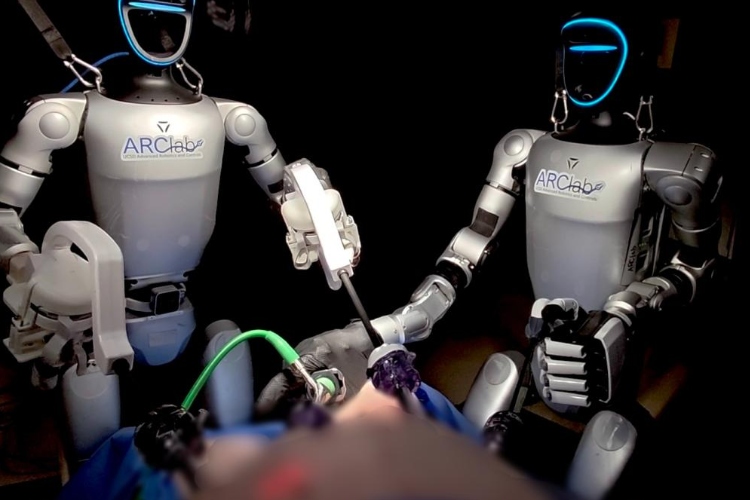
Uno de los avances más llamativos ocurrió en la University of California San Diego (UC San Diego), donde un equipo de ingenieros y cirujanos consiguió utilizar dos robots humanoides teleoperados para realizar procedimientos quirúrgicos durante un estudio preclínico. El trabajo fue publicado en julio de 2026 en la revista Nature y representa, según la universidad, la primera demostración de este tipo con dos robots humanoides realizando cirugías de manera coordinada.
El resultado no significa que los hospitales ya estén reemplazando a los cirujanos por robots. Por el contrario, se trata de una investigación experimental cuyo objetivo es comprobar hasta dónde puede llegar la colaboración entre seres humanos y máquinas en el quirófano.
Un experimento que lleva la robótica a otro nivel
El proyecto desarrollado en San Diego utilizó robots humanoides teleoperados para realizar dos procedimientos durante pruebas preclínicas. En una de las intervenciones participó un equipo formado por un robot y un cirujano humano; en otra, dos robots humanoides trabajaron juntos.
Uno de los procedimientos consistió en una extracción laparoscópica de la vesícula biliar. Las operaciones se realizaron sobre animales vivos como parte de la investigación preclínica, por lo que no se trató de cirugías realizadas en pacientes humanos. Este punto es fundamental para entender el verdadero alcance de la noticia.
La investigación buscaba demostrar que un robot con una estructura semejante a la humana puede utilizar instrumentos quirúrgicos convencionales y ejecutar movimientos complejos bajo el control de especialistas.
En lugar de diseñar una máquina completamente nueva para cada procedimiento, los investigadores exploran la posibilidad de utilizar robots con capacidades físicas más generales. Esto podría facilitar que una misma plataforma sea utilizada en diferentes tareas médicas.
¿Qué significa que sean robots «teleoperados»?
La palabra teleoperado es clave. El robot no toma por sí mismo la decisión de realizar una operación.
El cirujano controla los movimientos del sistema desde una interfaz y el robot ejecuta esas órdenes. En otras palabras, la inteligencia clínica y la toma de decisiones continúan dependiendo del profesional.
Esta diferencia también existe en sistemas de cirugía robótica que ya se utilizan en hospitales. Plataformas como da Vinci permiten que el cirujano controle brazos robóticos equipados con cámaras e instrumentos diminutos desde una consola. La tecnología permite obtener una visión ampliada y realizar movimientos con una precisión y una capacidad de articulación que pueden superar las limitaciones naturales de la mano humana.
Por eso, hablar de «robots que operan solos» sería una simplificación incorrecta. La tendencia actual consiste principalmente en aumentar las capacidades del cirujano mediante tecnología robótica, aunque algunas investigaciones ya están explorando niveles mayores de automatización.
La importancia de las imágenes durante una operación
Uno de los elementos que está transformando la cirugía moderna es la integración entre robótica e imágenes médicas.
Durante una intervención mínimamente invasiva, los cirujanos necesitan conocer con precisión qué estructuras están observando y dónde se encuentran los instrumentos dentro del cuerpo. Las cámaras de alta definición, las imágenes tridimensionales, la navegación quirúrgica y otras tecnologías permiten obtener información del área intervenida en tiempo real.
En California, instituciones como UCSF utilizan sistemas de imagen y cirugía mínimamente invasiva asistida por robots para diferentes procedimientos. En determinadas intervenciones, la información obtenida mediante imágenes puede mostrarse directamente durante la operación para ayudar al equipo médico a tomar decisiones.
En cirugía ortopédica, por ejemplo, UCSF explica que las cámaras y herramientas de imagen pueden proyectar información del área quirúrgica y proporcionar indicaciones durante el procedimiento, incluyendo vistas en tiempo real del sitio de operación.
Una precisión importante sobre la noticia
Aunque la combinación de robótica, visión computacional e imágenes en tiempo real es una de las líneas de desarrollo más importantes de la medicina, la publicación de UC San Diego sobre los robots humanoides no afirma que un sistema de inteligencia artificial estuviera analizando imágenes en tiempo real y tomando decisiones quirúrgicas de manera autónoma durante esas operaciones.
Por eso, es más correcto presentar el avance como una demostración de robots humanoides teleoperados capaces de participar en procedimientos quirúrgicos, dentro de un campo más amplio en el que también se desarrollan sistemas de visión, navegación e inteligencia artificial para asistir a los cirujanos.
Esta distinción evita convertir un avance experimental real en una afirmación tecnológica que todavía no está respaldada por la evidencia disponible.
¿Por qué utilizar un robot con forma humana?
Una de las preguntas más interesantes es por qué los investigadores están desarrollando robots humanoides para el quirófano cuando ya existen sistemas robóticos específicamente diseñados para cirugía.
La respuesta está relacionada con la versatilidad.
Los quirófanos actuales están diseñados alrededor de herramientas, instrumentos y procedimientos que los profesionales ya conocen. Un robot con una estructura capaz de utilizar herramientas similares a las que manipula una persona podría adaptarse a diferentes ambientes sin tener que construir una máquina completamente diferente para cada tarea.
Además, los robots humanoides podrían utilizarse potencialmente en lugares donde no haya especialistas disponibles de manera permanente. Un cirujano podría controlar el robot desde otra ubicación, siempre que las condiciones tecnológicas, médicas y regulatorias permitieran hacerlo.
Sin embargo, esto sigue siendo una posibilidad futura y no una capacidad disponible de manera generalizada en los hospitales.
California, un centro importante para la cirugía del futuro
El experimento de UC San Diego no aparece de manera aislada. California cuenta con algunas de las instituciones académicas y médicas que llevan años trabajando en la integración de robótica, imágenes, inteligencia artificial y medicina.
En Stanford Medicine, por ejemplo, investigadores han trabajado con modelos tridimensionales construidos a partir de imágenes de resonancias magnéticas, tomografías y angiografías para ayudar a los médicos a planificar procedimientos y visualizar estructuras anatómicas antes y durante determinadas intervenciones.
También existen investigaciones enfocadas en incorporar inteligencia artificial y visión computacional al trabajo quirúrgico. En Stanford se estudia cómo utilizar visión computacional e inteligencia artificial para proporcionar información en tiempo real durante procedimientos y endoscopias.
En UCSF, por su parte, la cirugía robótica ya forma parte de diferentes áreas médicas. Sus especialistas utilizan brazos robóticos controlados por cirujanos para realizar procedimientos mínimamente invasivos y destacan ventajas como las pequeñas incisiones, una mayor precisión y, en determinados casos, menor dolor y recuperación más rápida frente a algunas técnicas abiertas.
¿Qué ventajas puede ofrecer la cirugía robótica?
La robótica puede aportar varias ventajas al trabajo quirúrgico.
Una de las principales es la precisión de los movimientos. Los brazos robóticos pueden realizar movimientos pequeños y controlados, mientras que sus instrumentos pueden tener una capacidad de articulación diferente a la de los instrumentos quirúrgicos tradicionales.
También puede mejorar la visualización. En muchos sistemas, el cirujano trabaja con imágenes ampliadas y de alta definición que permiten observar con mayor detalle el área intervenida.
Otro elemento importante es la posibilidad de realizar procedimientos mediante pequeñas incisiones. La cirugía mínimamente invasiva puede reducir el daño a los tejidos en comparación con determinadas operaciones abiertas y, dependiendo del procedimiento y del paciente, favorecer una recuperación más rápida.
La tecnología también puede disminuir algunas limitaciones físicas del profesional. Un robot no se cansa de la misma manera que una persona y puede mantener determinadas posiciones y movimientos durante largos periodos.
Esto no significa que una operación robótica sea automáticamente mejor en todos los casos. La elección de la técnica depende del procedimiento, las características del paciente, la experiencia del equipo médico y los riesgos específicos de cada intervención.
El papel de la inteligencia artificial
El siguiente gran paso de esta evolución es la integración de inteligencia artificial y análisis de imágenes.
Los investigadores están trabajando en sistemas capaces de reconocer instrumentos, identificar estructuras anatómicas, analizar imágenes quirúrgicas y proporcionar información adicional al profesional.
En el campo de la investigación se han desarrollado sistemas de visión computacional capaces de segmentar instrumentos quirúrgicos y tejidos a partir de imágenes obtenidas durante procedimientos robóticos. Estas tecnologías podrían servir en el futuro para localizar estructuras, seguir instrumentos o proporcionar información contextual al cirujano.
La idea no es necesariamente sustituir al médico. Un escenario más realista a corto y medio plazo es que la inteligencia artificial funcione como una especie de segundo sistema de observación, capaz de detectar patrones o cambios que puedan ser útiles para el especialista.
Esto podría incluir advertencias sobre la proximidad de estructuras importantes, seguimiento de instrumentos o análisis de determinadas características anatómicas.
De la asistencia a una mayor autonomía
El experimento de California también debe entenderse dentro de una evolución más amplia.
Actualmente existen diferentes niveles de asistencia robótica. En uno de los extremos está la cirugía tradicional, donde el médico manipula directamente los instrumentos. En otro se encuentran los sistemas robóticos controlados completamente por el cirujano.
Más adelante aparecen investigaciones sobre sistemas capaces de realizar determinadas tareas de manera parcialmente automatizada.
En 2025, investigadores de Johns Hopkins demostraron que un robot entrenado mediante videos de operaciones podía realizar de forma autónoma una parte importante de un procedimiento de extracción de la vesícula en un modelo experimental. El sistema incluso podía responder a instrucciones de voz durante el procedimiento.
Estos experimentos muestran que la investigación está avanzando desde robots que simplemente reproducen los movimientos de un especialista hacia sistemas que podrían llegar a ejecutar determinadas tareas de manera autónoma.
Sin embargo, existe una diferencia enorme entre realizar una tarea experimental y operar de manera autónoma a una persona en un hospital. La seguridad, la validación clínica, la responsabilidad médica y la regulación son obstáculos que deben resolverse antes de que estas tecnologías puedan utilizarse ampliamente.
Los desafíos todavía son enormes
A pesar de los avances, la cirugía robótica todavía enfrenta importantes dificultades.
La primera es la seguridad. Una pequeña equivocación en un procedimiento quirúrgico puede tener consecuencias graves, por lo que cualquier sistema automatizado debe alcanzar niveles de confiabilidad extremadamente altos.
También está el problema de la responsabilidad. Si un sistema robótico comete un error, surge una pregunta compleja: ¿la responsabilidad corresponde al cirujano, al hospital, al fabricante o al desarrollador del software?
Otro desafío es el costo. Los sistemas robóticos avanzados requieren equipos especializados, mantenimiento, capacitación y profesionales capaces de utilizarlos correctamente.
Además, no todos los procedimientos necesitan un robot. En determinados casos, una operación convencional o laparoscópica puede ser suficiente y más adecuada.
Por último, existe el desafío de demostrar con estudios clínicos rigurosos que las nuevas tecnologías realmente mejoran los resultados de los pacientes y no solamente que son técnicamente impresionantes.
Un futuro en el que humano y máquina trabajan juntos
El avance de UC San Diego permite imaginar un futuro en el que los quirófanos funcionen de manera mucho más integrada.
Un cirujano podría controlar robots especializados mientras recibe información procedente de cámaras, sensores e imágenes médicas. Los sistemas de inteligencia artificial podrían analizar parte de esa información y señalar elementos relevantes. Al mismo tiempo, algoritmos de navegación podrían ayudar a mantener los instrumentos dentro de trayectorias previamente definidas.
En este escenario, el robot no sería simplemente una máquina que mueve instrumentos. Sería parte de un ecosistema tecnológico formado por robótica, imágenes médicas, inteligencia artificial, sensores y sistemas de navegación.
La importancia del experimento realizado en California está precisamente en demostrar que algunos de estos conceptos pueden empezar a trasladarse del laboratorio hacia procedimientos quirúrgicos experimentales.
Un primer paso, no el final de la cirugía humana
El avance de UC San Diego es significativo, pero todavía está lejos de representar un quirófano completamente autónomo.
Las operaciones realizadas fueron preclínicas, no tratamientos realizados sobre pacientes humanos, y los robots fueron teleoperados por especialistas. La tecnología todavía necesita superar numerosas etapas de investigación, validación y regulación antes de que pueda convertirse en una herramienta habitual de atención